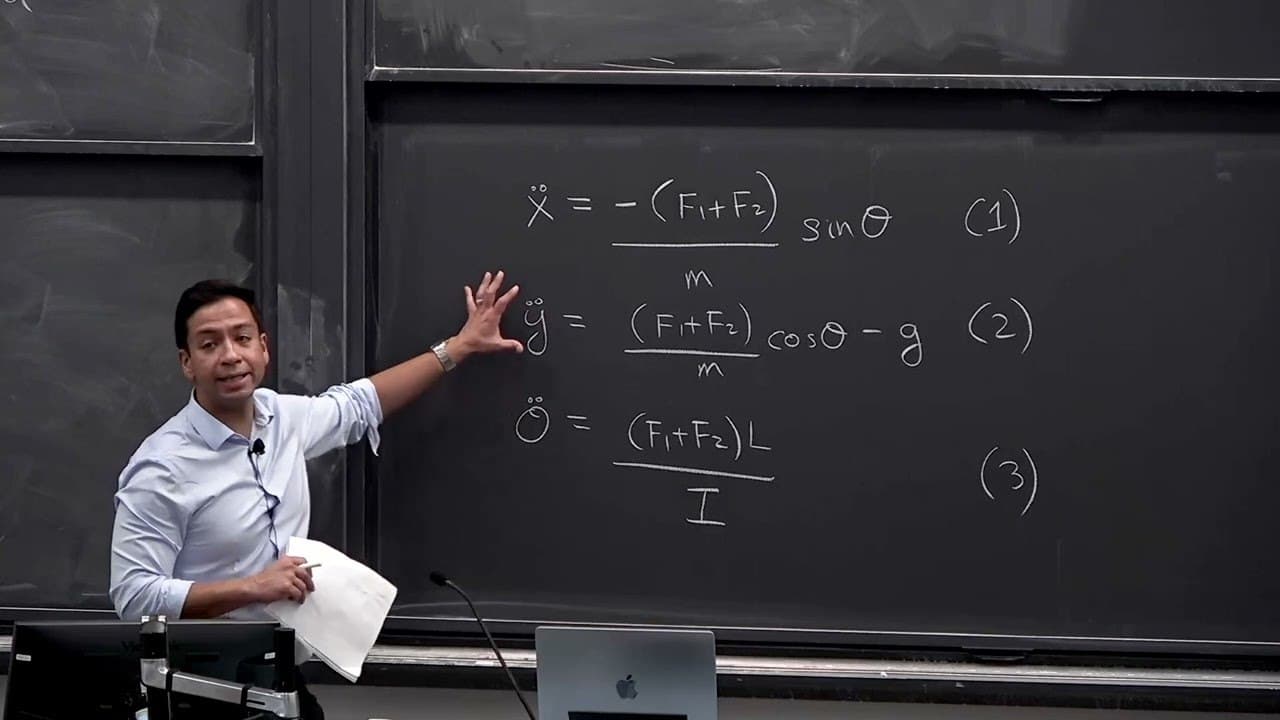⏰ Напоминалка: в ближайший понедельник встречаемся обсудить лекцию 5
Продолжаем курс Принстона Introduction to Robotics. На этот раз одна лекция - про differential flatness. Идея красивая: у квадрокоптера достаточно задать гладкую траекторию всего четырех величин (x, y, z и поворот по yaw), а все остальное - наклоны, скорости, тягу моторов - можно из нее просто вычислить. Так планирование сложного полета сводится к рисованию плавной кривой.
🎥 К просмотру:
Lecture 5 - Differential flatness, 67 мин: https://youtu.be/64Rfzm359Xg
📆 Понедельник, 2 ноября, 10:30am ET / 6:30pm MSK
⚠️ В США переходят на зимнее время, поэтому по Москве на час позже, чем в прошлый раз
📍 Регистрация (Luma): https://luma.com/g9cn4p7h
📺 Пропустили прошлую встречу? Запись обсуждения лекций 3–4: https://youtu.be/yN0dO-vJ1dw
Вопросы по ходу просмотра - в чат @rvnikita_blog_chat
#robotics@rvnikita_blog #education@rvnikita_blog #ai@rvnikita_blog #princeton@rvnikita_blog